让配送机器人从取货区到达出货区。 途中加入障碍物,重新规划路线绕行,检查碰撞并保存工程。
工程设计 · Codex
机器人遇阻后重新绕行
途中加入障碍物,机器人重新规划路线,绕行到达出货区。
演示完成
视频暂时未能播放,请点击播放按钮重试。
案例演示Codex · Webots · 25 秒
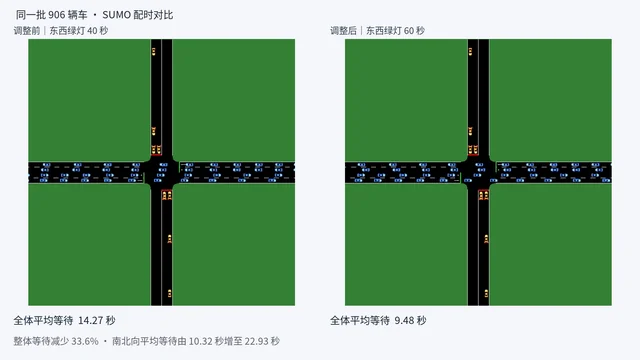
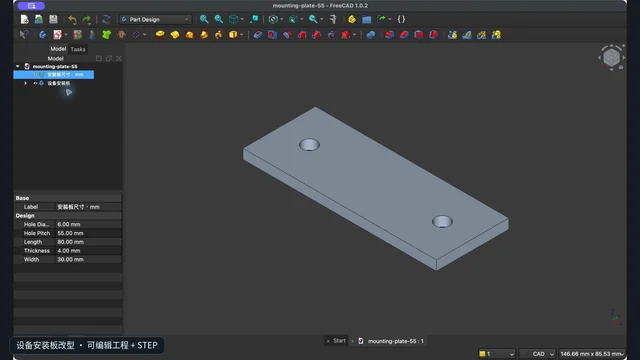
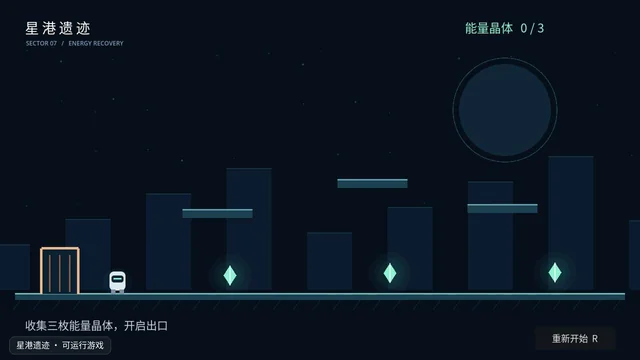
把 AI 用到你的任务里
从一个具体问题开始。
带上目标、已有资料和希望得到的结果,一起讨论适合的做法。
途中加入障碍物,机器人重新规划路线,绕行到达出货区。
视频暂时未能播放,请点击播放按钮重试。
让配送机器人从取货区到达出货区。 途中加入障碍物,重新规划路线绕行,检查碰撞并保存工程。
带上目标、已有资料和希望得到的结果,一起讨论适合的做法。